
机器人数控机床管理改变了零件移入和移出加工操作的方式,但其价值不仅仅取决于装载运动。工件呈现、夹紧、就座、切屑控制、检查和恢复必须形成一个可用的过程。对于机械零件的购买者来说,问题是拟议的安排是否支持零件和发布时间表,而不是机器人是否出现在工厂照片中。本文回顾了截至 2026 年 9 月 7 日的当前公告背景,然后解释了将自动化声明转变为有意义的制造讨论的产品和采购问题。
为什么机器人数控机床维护在 2026 年值得回顾
最近的供应商公告提供了具体的应用程序来检查,但它们并没有建立普遍采用或节省。使用该新闻作为对特定零件进行审查的提示,同时明确计划的展览和运营中的生产安排之间的区别。
发那科的 IMTS 2026 9 月 3 日公告 描述了涵盖机器维护、运输、检查和清洗的互联制造演示。该节目定于 9 月 14 日至 19 日举行,在本文研究截止时仍将举行。该公告未核实任何内容 HongKe 安装或预测单个买家订单的经济效益。
我们的实际解释是评估机器周围的整个切换。视觉上平滑的加载周期是其中一个步骤。该流程还需要区分准备好的毛坯和已完成的零件,建立座位,保持身份,并在预期条件不存在时做出响应。
从零件的夹持和定位表面开始
工件必须提供一种可用的抓握和放置方式,而不会影响其所需的表面。方便的外部形状可能会有所帮助,但实际的抓取方法取决于质量、平衡、表面状况、几何形状和应用程序批准的设计。
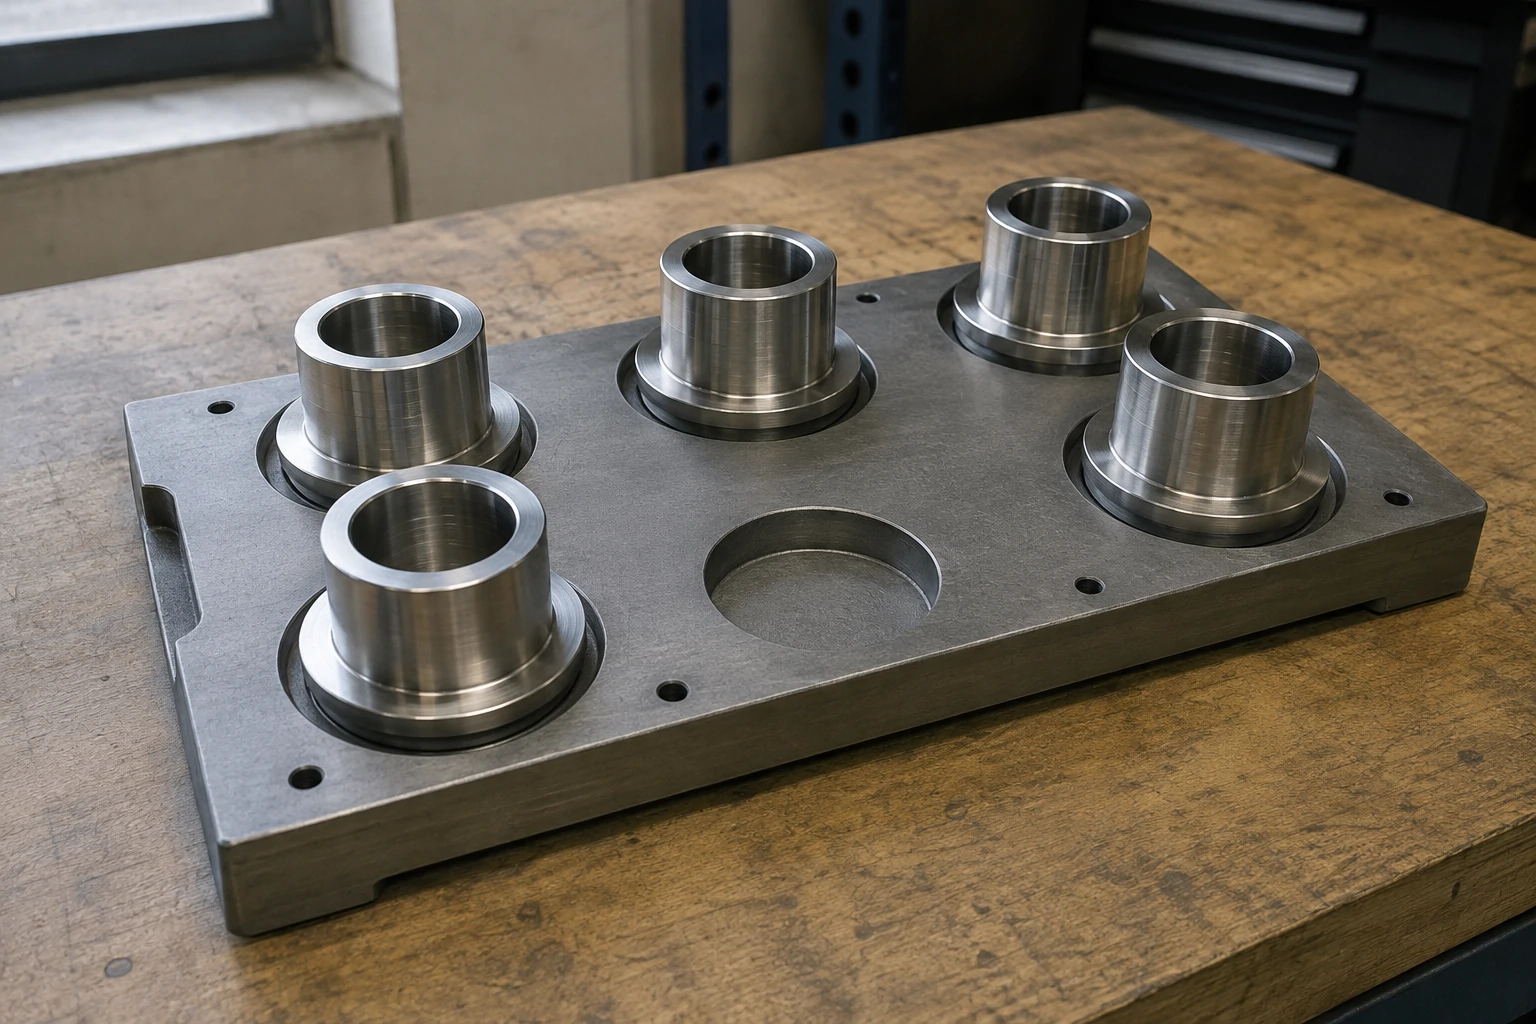
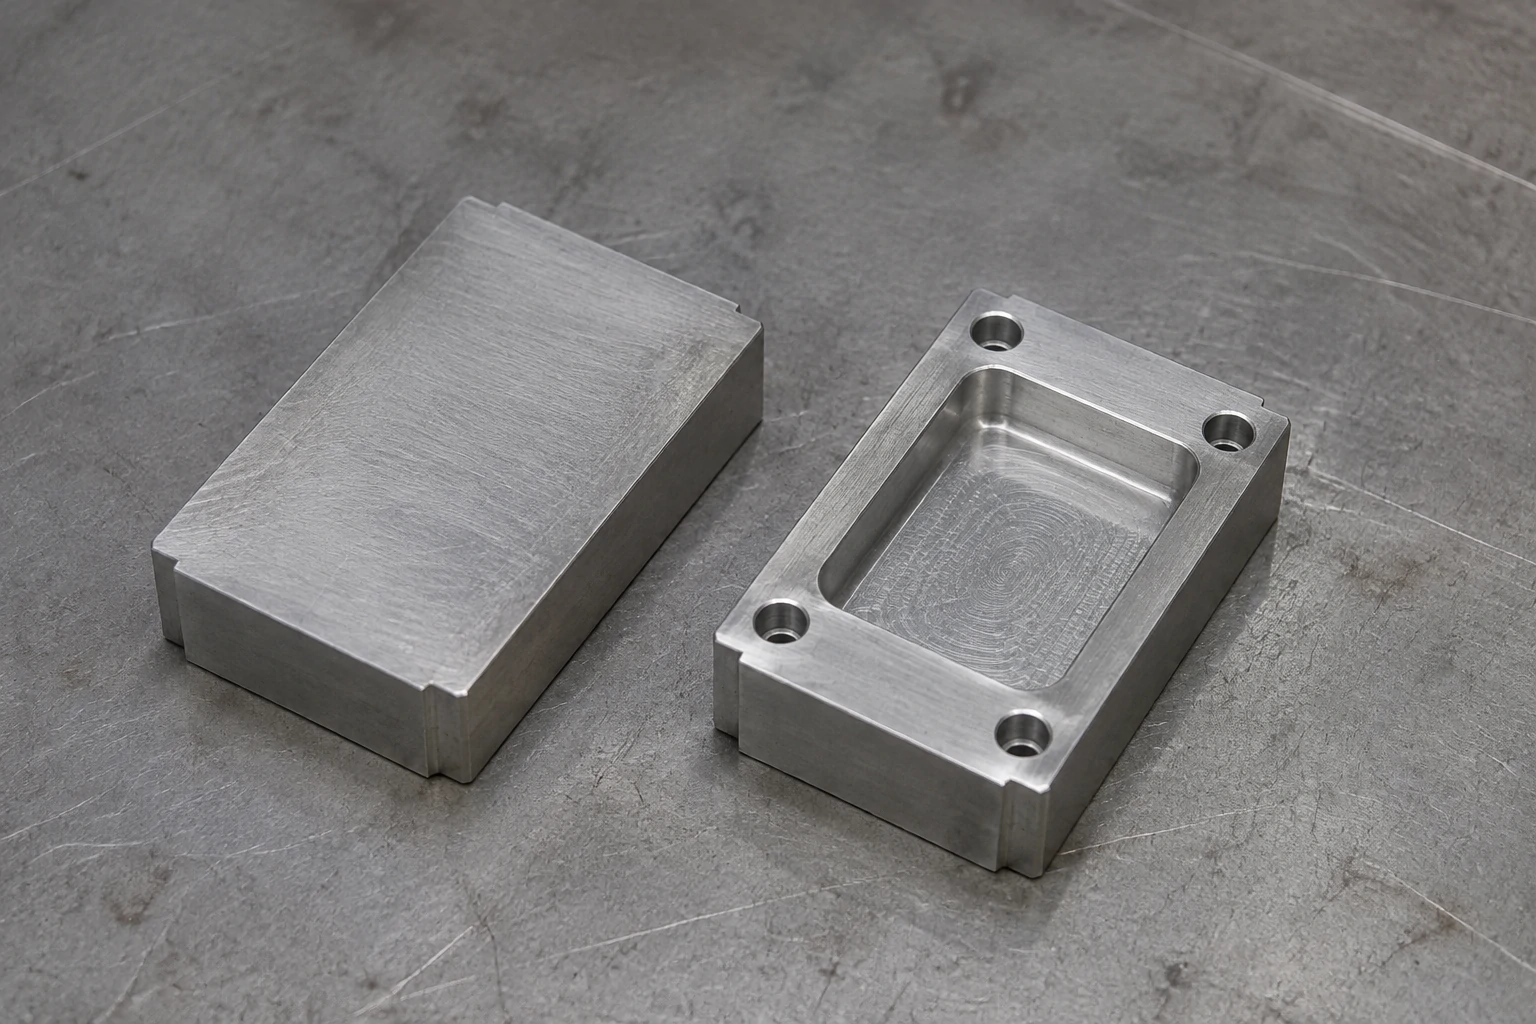
带凸缘的套筒可以提供用于操作的外部部分,同时其孔仍然是受保护的接口。矩形块可以提供简化呈现的平行面。这两种形状本身都没有证明适合。夹具必须能够进入,并且夹具必须在传输后一致地定位零件。
询问哪些表面用于夹紧,哪些表面建立加工位置,以及哪些表面保留功能性成品表面。如果这些角色重叠,请定义可接受的接触和保护。供应商不应悄悄在密封或装饰面上添加处理标记,因为这是最容易固定组件的地方。
作为产品路线的一部分审查托盘和固定装置
外观决定了装载过程在取货时的预期。托盘、巢或送料器需要支持预期方向,并将可用库存与空或不正确的位置区分开来。布置应符合元件系列和转换要求。
对于初步评估,询问流程如何识别存在空白并按预期就位。还要询问是什么阻止成品部件返回原始部件位置。方法可能会有所不同;重要的一点是条件是在提议的应用程序中定义和验证的。
这 CNC加工概述 帮助制定制造顺序。在自动化路线中,托盘和夹具不是附带的配件。它们会影响库存余量、可用工具通道、处理表面以及主要操作后完成零件所需的步骤。
检查演示中可能未显示的交接情况
当预期周期无法继续时,有用的自动化需要明确的响应。买家应询问零件识别、检查和交付的后果。详细的电池设计和运行安全属于合格的申请审查;购买文章无法取代该作品。
| 不可触摸 | 条件需澄清 | 购买后果 |
|---|---|---|
| 空白皮卡 | 库存缺失、错误或方向错误 | 生产中断或零件暴露错误 |
| 夹具加载 | 就位和夹紧确认 | 潜在的尺寸或处理问题 |
| 机加工完成 | 工具或流程异常 | 受影响数量需要确定 |
| 卸货 | 成品表面保护和目的地 | 损坏、混合或状态丧失 |
| 检查 | 结果失败或不可用 | 暂停、审查和重启条件 |
答案应确定预期的响应和责任,而不是承诺不间断的操作。例外是实际生产的一部分。恢复计划的质量比短暂演示的最快周期更重要。
考虑切屑、流体和表面状况
处理界面存在于实际加工环境中。切屑或液体会影响就位和接触,而锋利的边缘或毛刺会影响转移和随后的组装。询问该流程在下一次交接之前如何准备相关表面。
对于袋装块,确定碎屑是否残留在定位面上或腔体内。对于套筒,请考虑哪些面接触托盘和固定装置。目的不是从照片中指定清洁装置,而是确定转移所依赖的条件以及创建它的步骤。
根据需要,将去毛刺和最终清洁保持在引用的范围内。自动装载不会使成品边缘要求消失。如果这些操作发生在其他地方,请将其处理和状态控制包含在路线中,而不是在机器卸载时结束流程描述。
批量大小和零件组合决定了经济性
自动化准备工作必须与它在实际发布中消除的工作进行比较。在重复操作开始之前,夹具、嵌套、固定装置、程序和验证可能需要付出努力。稳定的组件系列可能会以不同于不相关的小批量的方式支持重用。
询问报价是否假设长期生产或重复转换。确定布置的哪些部分是可重复使用的,哪些部分需要调整以适应另一次修订或几何形状。共享外部封套不能保证两个零件具有相同的质量分布、夹持表面或夹具间隙。
这 原型与生产指南 解释了为什么样本路线不会自动成为重复生产路线。对于采购商来说,相关的比较包括准备、换装、检验、实际放行数量等。不要使用供应商的一般回收声明作为未经审查的零件的成本模型。
询问检查在周期中的位置
检查需要与加工和处理步骤有明确的关系。卸载前的检查可以支持过程控制,而稍后的检查可能需要针对释放或完成的情况。正确的计划取决于所接受的特征。
对于外壳,关键关系可能涉及孔和安装表面。对于套筒来说,它可能涉及直径、长度或功能配合。确定所需的证据以及是否根据协议检查每个零件或定义的样品。这 质量控制概述 为这次对话提供了框架。
询问出现故障或无法测量的零件会发生什么情况。它需要可识别的状态和授权的处置。一个不断移动而不保留这种区别的循环可以产生一个有序的托盘,其内容物具有不同的接受状态。
评估供应商当前的安排
将已安装、评估的路线与提案或计划投资区分开来。供应商可以合理地提供工程开发阶段,但其可交付成果和条件应该明确。请勿将设备照片视为您的组件已经过审查的确认。
要求对预期的处理表面、夹具概念、释放尺寸、检查和异常响应进行简明解释。对于现有的组件系列,询问您的几何形状和修订版本有何变化。对于新的安排,在依赖经常性输出假设之前定义第一次评估将证明什么。
最强的答案将机器人应用程序与接受的部分及其路线联系起来。它不需要关于零劳动力、零缺陷或无限无人值守时间的毫无根据的主张。这些口号掩盖了买家实际需要了解的操作条件。
常见问题
机器人装载能否保证更低的单价?
否。按预期放行数量比较准备、转换、搬运、加工和检查。机器人可以消除特定的工作,但其应用也需要合适的工具和验证。最终结果因部件而异。
必须重新设计零件以进行机器维护吗?
并非总是如此。可以使用现有的抓握和定位表面。如果提出变更,请确定其对功能的影响并获得图纸所有者的批准。在未考虑完整的成品几何形状的情况下,请勿添加处理功能。
协作机器人是否自动适合开放单元?
仅从机器人类别无法得出一般性结论。完整的应用、工具、工件、机器接口和操作条件需要适当的安全评估和集成。要求针对具体应用进行评估,而不是依赖标签。
自动装载是否会取代最终检查?
不可以。装载和验收是不同的任务。定义订单所需的特征、测量条件、采样和记录,以及对失败或丢失结果的响应。
在自动化声明之前检查组件
可靠的机器维护建议解释了实际零件的展示、抓取、加工、检查和例外情况。对于组件制造审查, 发送 HongKe CNC 图纸和预期发布模式,识别受保护的接口并处理路由必须保留的要求。