
ロボット CNC マシンの傾向は、部品が加工作業に出入りする方法を変化させますが、その価値は読み込み動作以外にも大きく依存します。ワークピースのプレゼンテーション、グリップ、着座、切りくず処理、検査、および回収は、使用可能なプロセスを形成する必要があります。機械加工コンポーネントの購入者にとって問題となるのは、工場の写真にロボットが写っているかどうかではなく、提案された取り決めが部品とリリースのスケジュールをサポートしているかどうかです。この記事では、2026 年 9 月 7 日時点の現在の発表内容を確認し、自動化に関する主張を有意義な製造に関する議論に変える製品と購入に関する質問について説明します。
ロボットによる CNC マシンのメンテナンスが 2026 年に見直す価値がある理由
最近のサプライヤーの発表は、検討すべき具体的なアプリケーションを提供していますが、普遍的な採用や節約を確立するものではありません。計画された展示と稼働中の生産手配の区別を明確に保ちながら、ニュースを部品固有のレビューのヒントとして使用します。
ファナックの IMTS 2026 の 9 月 3 日の発表 では、機械の手入れ、輸送、検査、洗浄をカバーする接続された製造のデモンストレーションについて説明します。ショーは9月14日から19日まで予定されており、この記事の調査終了時点でもまだ予定されています。この発表では何も検証されません HongKe インストールしたり、個々の購入者の注文の経済性を予測したりできます。
私たちの実際的な解釈は、マシン周りのハンドオフ全体を評価することです。視覚的にスムーズな読み込みサイクルは 1 ステップです。このプロセスでは、完成した部品と準備済みのブランクを区別し、座席を確立し、同一性を維持し、予期した状態が存在しない場合に対応する必要もあります。
部品のグリップ面と位置決め面から始めます
ワークピースは、必要な表面を損なうことなく、掴んだり配置したりできる便利な方法を提供する必要があります。使いやすい外形が役立つ場合もありますが、実際のグリップ方法は質量、バランス、表面状態、形状、およびアプリケーションの承認された設計によって異なります。
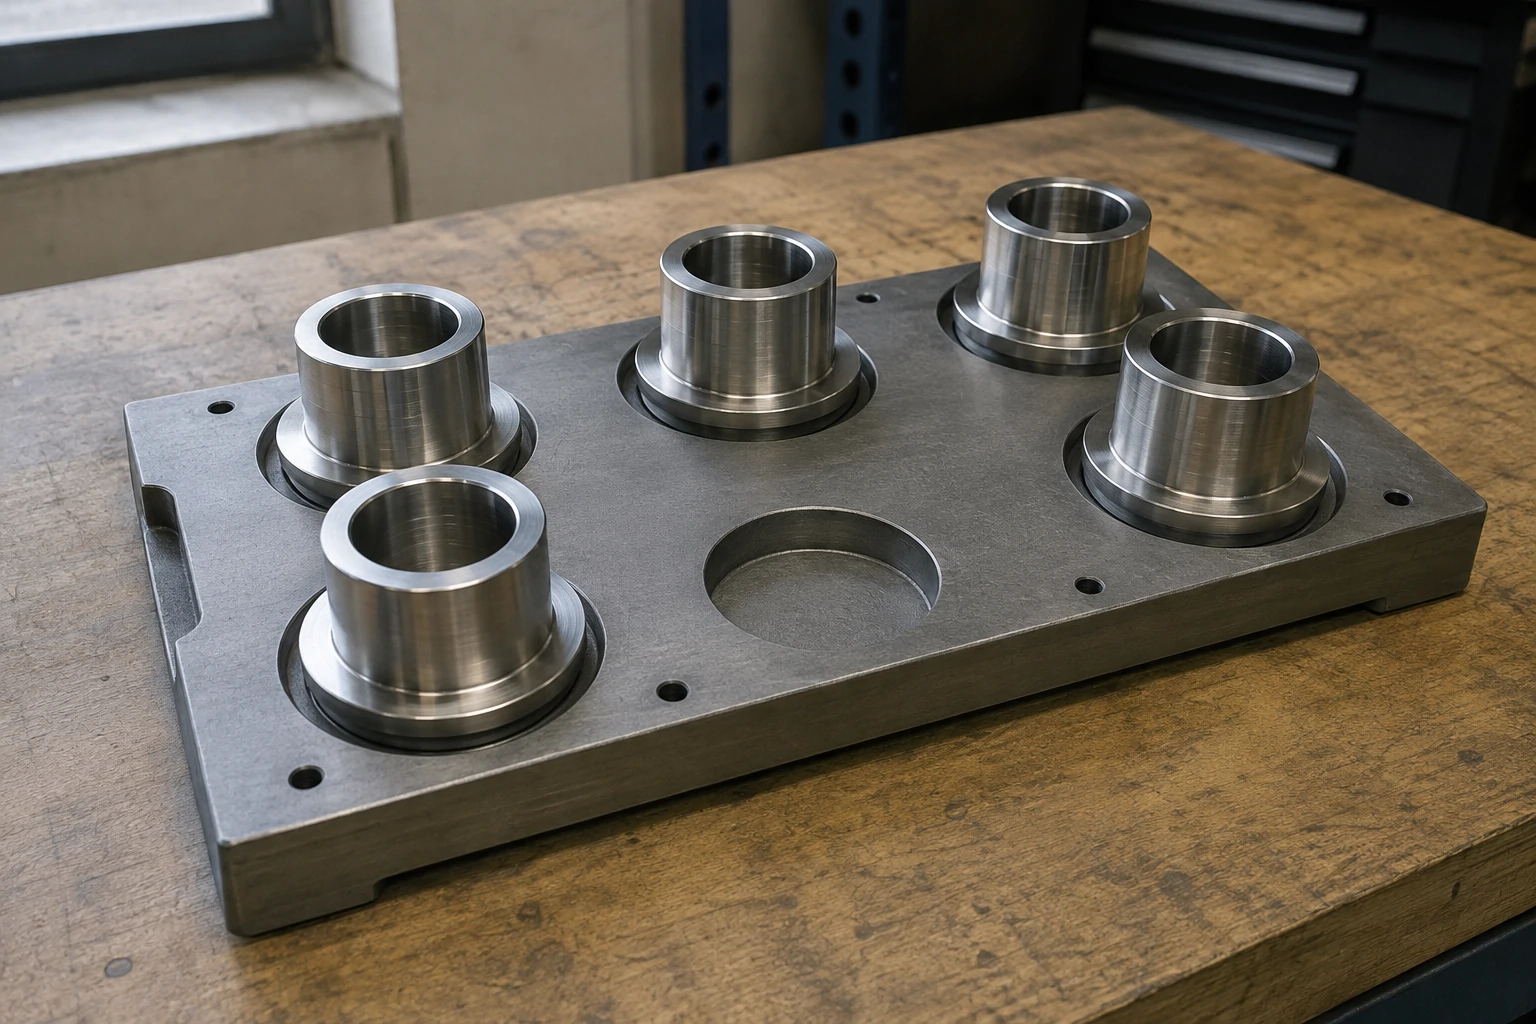
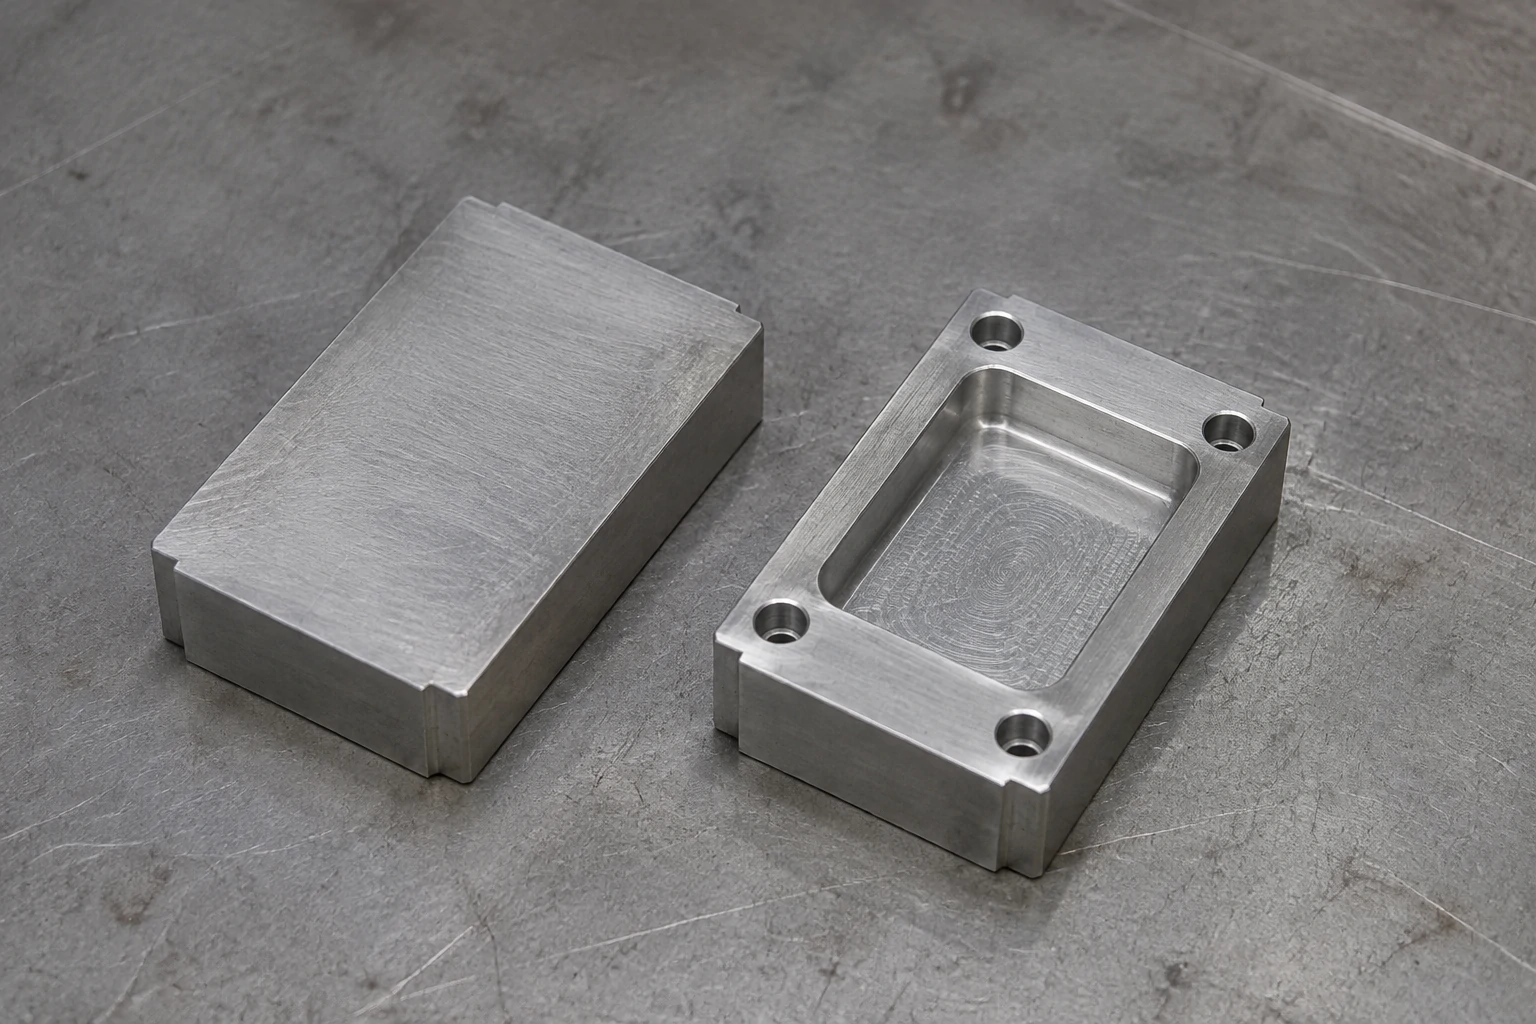
フランジ付きスリーブは、そのボアが保護されたインターフェースのままである一方で、取り扱いのための外部セクションを提供することができる。長方形のブロックは、プレゼンテーションを簡素化する平行面を提供する場合があります。どちらの形状も、それ自体が適合性を証明するものではありません。グリッパーはアクセスできる必要があり、治具は搬送後に一貫して部品の位置を特定する必要があります。
どの面がグリップに使用され、どの面が加工位置を確立し、どの面が機能的な仕上げ面として残るかを尋ねます。これらの役割が重複する場合は、許容可能な接触と保護を定義します。サプライヤーは、コンポーネントを保持するのに最も簡単な場所であるため、密封面や化粧面に取り扱いマークを黙って付けるべきではありません。
製品ルートの一部としてトレイと治具を見直す
プレゼンテーションによって、ピックアップ時に読み込みプロセスが何を期待できるかが決まります。トレイ、ネスト、またはフィーダーは、意図した向きをサポートし、使用可能なストックと空の位置または不適切な位置を区別する必要があります。配置はコンポーネント ファミリと切り替え要件に一致する必要があります。
初期評価では、ブランクが存在し、意図したとおりに配置されていることをプロセスがどのように認識するかを尋ねます。また、完成したコンポーネントが未加工の部品の位置に戻るのを妨げるものは何かについても尋ねます。方法はさまざまです。重要な点は、提案されたアプリケーション内で条件が定義され、検証されていることです。
の CNC加工の概要 製造シーケンスを組み立てるのに役立ちます。自動化されたルートでは、トレイと治具は付随的な付属品ではありません。これらは、在庫許容量、使用可能な工具へのアクセス、表面の取り扱い、および主な操作後に部品を完成させるために必要な手順に影響を与える可能性があります。
デモでは示されないかもしれないハンドオフを調べる
期待されるサイクルを継続できない場合、有用な自動化には定義された対応が必要です。購入者は、部品の識別、検査、配送への影響について尋ねる必要があります。詳細なセル設計と動作の安全性は、適格なアプリケーションレビューに属します。購入した記事がその作品を置き換えることはできません。
| 渡す | 明確にするための条件 | 購入の結果 |
|---|---|---|
| ブランクピックアップ | 在庫が欠落している、間違っている、または向きが間違っている | 生産の中断または間違った部分の露出 |
| 治具のロード | 着座・クランプ確認 | 潜在的な寸法または取り扱い上の問題 |
| 加工完了 | ツールまたはプロセスの例外 | 影響を受ける数量を特定する必要がある |
| 荷降ろし中 | 仕上げ面保護と目的地 | 破損、混入、ステータスの喪失 |
| 検査 | 失敗または利用できない結果 | 条件の保留、確認、再起動 |
回答では、中断のない操作を約束するのではなく、意図した対応と責任を特定する必要があります。例外は実際の運用の一部です。復旧計画の質は、短期間のデモンストレーションの最速サイクルよりも重要な場合があります。
切りくず、液体、表面状態を考慮する
ハンドリングインターフェースは実際の加工環境に存在します。切りくずや液体は着座や接触に影響を与える可能性があり、鋭いエッジやバリは搬送やその後の組み立てに影響を与える可能性があります。次の受け渡しの前に、プロセスが関連する表面をどのように準備するか尋ねてください。
ポケット付きブロックの場合、破片が位置決め面またはキャビティ内に残るかどうかを確認します。スリーブの場合は、どの面がトレイと治具に接触するかを考慮してください。目的は、写真からクリーニング装置を規定することではなく、転写が依存する条件とそれを作成するステップを確立することです。
必要に応じて、引用範囲内でバリ取りと最終洗浄を続けてください。ロードを自動化しても、仕上げエッジの要件がなくなるわけではありません。これらの操作が他の場所で発生する場合は、マシンのアンロード時にプロセスの説明を終了するのではなく、その処理とステータスの制御をルートに含めます。
バッチサイズと部品の組み合わせが経済性を形作る
自動化の準備は、実際のリリースよりも自動化によって削除される作業と比較する必要があります。グリッパー、ネスト、治具、プログラム、および検証には、繰り返し操作を開始する前に労力が必要な場合があります。安定したコンポーネント ファミリは、無関係な小さなバッチとは異なる方法で再利用をサポートする場合があります。
見積書が 1 回の長期生産を想定しているのか、それとも繰り返しの切り替えを想定しているのかを尋ねます。配置のどの部分が再利用可能で、どの部分を別のリビジョンまたはジオメトリ用に調整する必要があるかを特定します。外部エンベロープを共有しても、2 つの部品の質量分布、グリップ面、治具クリアランスが同じであることは保証されません。
の プロトタイプとプロダクションのガイド サンプル ルートが自動的にリピート生産ルートにならない理由を説明します。バイヤーにとって、関連する比較には、準備、切り替え、検査、実際のリリース数量が含まれます。ベンダーの一般的な回収請求を未レビュー部品のコストモデルとして使用しないでください。
検査がサイクルのどこに位置するかを尋ねる
検査には、加工および取り扱いのステップとの関係を定義する必要があります。アンロード前のチェックはプロセス制御をサポートする可能性がありますが、リリースされた状態または終了した状態については後のチェックが必要になる場合があります。正しい計画は、受け入れられる特性によって異なります。
ハウジングの場合、重要な関係にはボアと取り付け面が関係する場合があります。スリーブの場合、直径、長さ、または機能的なフィット感が関係する場合があります。必要な証拠を特定し、すべての部品または定義されたサンプルが契約に基づいてチェックされているかどうかを確認します。の 品質管理の概要 この会話の枠組みを提供します。
故障した部品や測定できない部品はどうなるのかを尋ねます。識別可能なステータスと許可された処分が必要です。その区別を維持せずにサイクルが動き続けると、内容が異なる受け入れ状態を持つ整然としたトレイが生成される可能性があります。
サプライヤーの現在の取り決めを評価する
設置され評価されたルートと提案または計画された投資を区別します。サプライヤーは合理的にエンジニアリング開発段階を提供できますが、その成果物と条件は明確である必要があります。機器の写真を、コンポーネントがレビューされたことを確認するものとして扱わないでください。
意図された取り扱い面、治具のコンセプト、リリースサイズ、検査、および例外対応についての簡潔な説明を要求します。既存のコンポーネント ファミリについては、ジオメトリとリビジョンにどのような変更が加えられるかを尋ねてください。新しい取り決めの場合は、繰り返し発生する出力の仮定に依存する前に、最初の評価で何を示すかを定義します。
最も強力な答えは、ロボット アプリケーションを受け入れられたパーツとそのルートに結び付けます。労働力ゼロ、欠陥ゼロ、無人労働時間無制限などの裏付けのない主張は必要ありません。これらのスローガンは、購入者が実際に理解する必要がある運用条件を曖昧にしてしまいます。
よくある質問
ロボットによる積み込みは、より低い個数価格を保証しますか?
いいえ。予定放出量での準備、段取り替え、取り扱い、加工、検査を比較してください。ロボットは特定の作業を削除できますが、そのアプリケーションには適切なツールと検証も必要です。最終的な結果はパーツごとに異なります。
機械のメンテナンスのために部品を再設計する必要がありますか?
いつもではありません。既存のグリップ面と位置決め面を使用できる場合があります。変更が提案された場合は、その機能への影響を特定し、図面所有者の承認を得てください。完成したジオメトリ全体を考慮せずにハンドリング フィーチャーを追加しないでください。
協働ロボットは自動的にオープンセルに適していますか?
ロボットのカテゴリーだけからは一般的な結論は得られません。完全なアプリケーション、ツーリング、ワークピース、機械インターフェース、および動作条件には、適切な安全性評価と統合が必要です。ラベルに依存するのではなく、アプリケーション固有の評価を依頼してください。
自動積み込みは最終検査に代わるものですか?
いいえ、ロードと受け入れは別のタスクです。注文に必要な特性、測定条件、サンプリング、記録、および結果が不合格または欠落した場合の対応を定義します。
自動化を主張する前にコンポーネントを確認する
信頼できるマシンテンディング提案書では、実際の部品のプレゼンテーション、グリップ、機械加工、検査、例外について説明しています。コンポーネントの製造レビューについては、 送信 HongKe CNC 抽選と予想されるリリースパターン、保護されたインターフェイスを識別し、ルートが保持する必要がある要件を処理します。